3. Hướng dẫn lập trình
Phần này hướng dẫn thao tác trên OhStem App để kết nối ORC Control Hub và nạp chương trình cho Robot ORC K2 Starter Kit (2025 - 2026). Phần sơ đồ nối dây đã có trong tài liệu hướng dẫn lắp ráp (HDLR).
1. Kết nối ORC Control Hub với OhStem App
- Bước 1: Truy cập vào link https://app.ohstem.vn/ :

- Bước 2: Chọn thiết bị lập trình là Yolo UNO:

- Bước 3: Chọn vào Lập trình:

- Bước 4: Kết nối ORC Control Hub với máy tính bằng dây USB Type C:

- Bước 5: Chọn icon kết nối có dây/Bluetooth → chọn cổng COM có tên gần giống Espressif CDC Device (COMxx) → nhấn Kết nối. Số thứ tự cổng COM có thể khác nhau trên mỗi máy tính.

- Bước 6: Kết nối thành công khi biểu tượng USB sáng đèn màu xanh:

Nếu mạch chưa kết nối được, hãy cập nhật firmware theo hướng dẫn tại Chương trình đầu tiên.
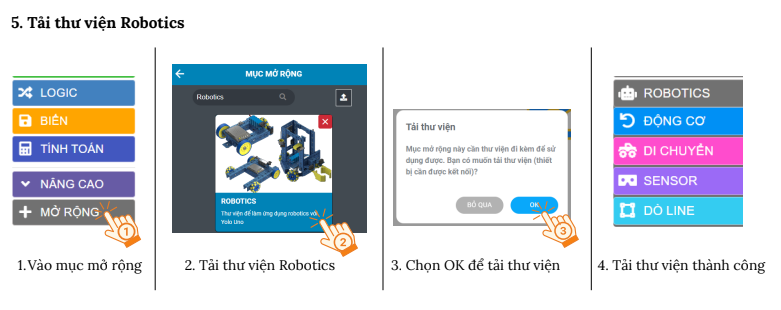
2. Cài thư viện ROBOTICS
- Bước 1: Trong giao diện lập trình, chọn mục Mở rộng.
- Bước 2: Tìm và chọn thư viện ROBOTICS.
- Bước 3: Chọn OK khi app hỏi tải thư viện về thiết bị.
- Bước 4: Tải thành công, các nhóm khối lệnh ROBOTICS, ĐỘNG CƠ, DI CHUYỂN, SENSOR, DÒ LINE sẽ xuất hiện trong danh sách khối lệnh.
3. Nạp chương trình mẫu cho robot ORC K2
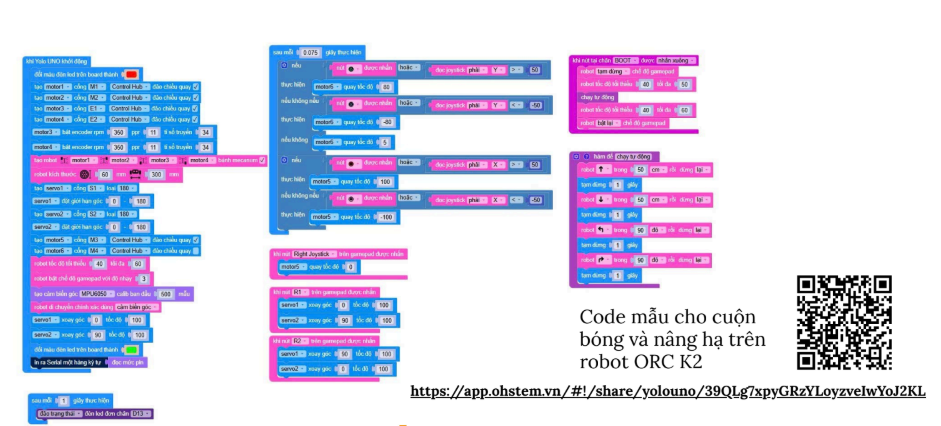
- Code tham khảo cho Robot ORC K2 và K3 (mới nhất): Mở chương trình trên OhStem App
- Mở link ở trên, chọn Import project để nạp chương trình vào giao diện lập trình.
- Kiểm tra lại các thông số cấu hình robot trong chương trình:
- đường kính bánh xe
60 mm - tỉ số truyền
1:34 - encoder
350 ppr
- đường kính bánh xe
- Thiết lập giới hạn góc cho servo
S1vàS2để tránh kẹt cơ cấu đẩy trong quá trình vận hành. - Khi chạy thử:
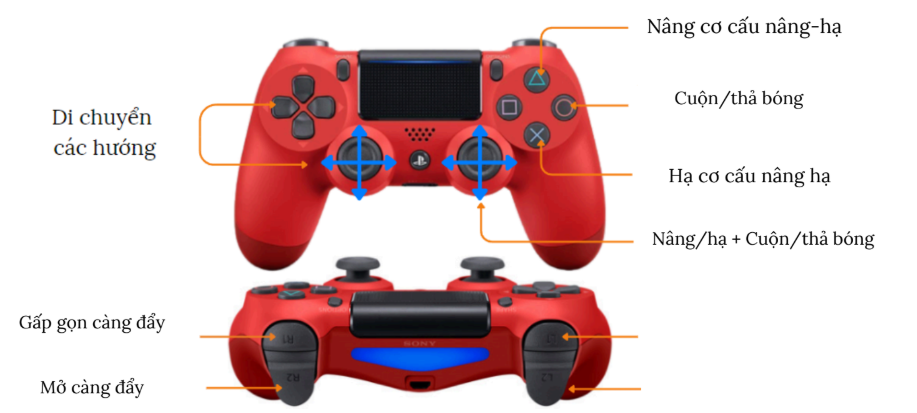
- joystick dùng để điều khiển di chuyển robot
L1 / L2dùng để nâng hoặc hạ cơ cấuR1 / R2dùng để mở hoặc gập càng đẩy
4. Nạp chương trình và xác nhận hoạt động
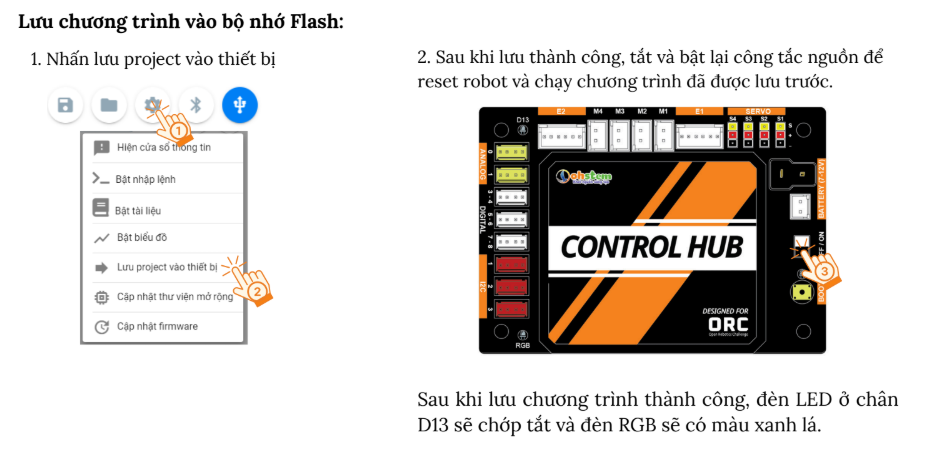
- Nhấn biểu tượng Lưu project vào thiết bị để ghi chương trình vào bộ nhớ Flash của Control Hub.
- Sau khi nạp thành công, đèn LED tại chân
D13sẽ chớp tắt định kỳ. - Nếu chương trình không chạy đúng, hãy kiểm tra lại cổng kết nối và tham số cấu hình robot.
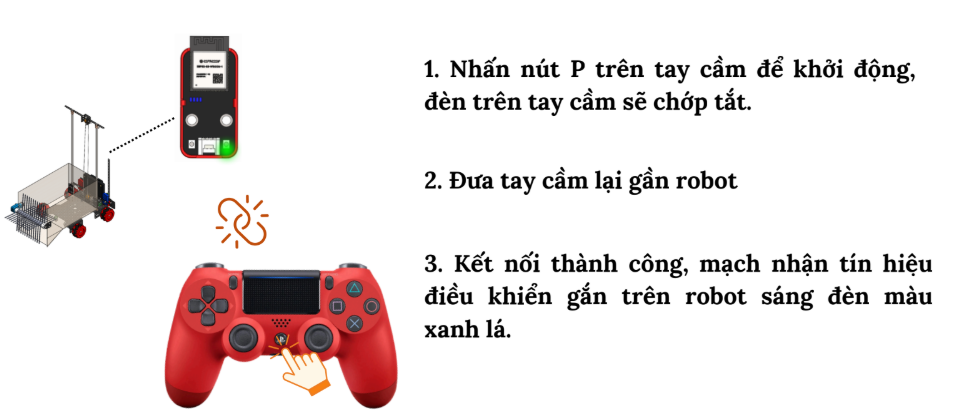
5. Điều khiển robot bằng Gamepad
- Nhấn nút
Pđể khởi động tay cầm. L1 / L2: nâng hoặc hạ cơ cấu.R1 / R2: mở hoặc gập càng đẩy.- Joystick: điều khiển robot di chuyển.
6. Gợi ý kiểm tra khi chạy thử
- Nếu robot di chuyển không đúng hướng, hãy kiểm tra lại chiều lắp bánh Mecanum và mapping động cơ.
- Nếu cơ cấu đẩy bị kẹt, hãy giảm giới hạn góc của servo
S1vàS2. - Nếu Gamepad không nhận, hãy kiểm tra lại dây kết nối
I2C 3và nguồn cấp cho mạch. - Nên thử robot ở trạng thái không tải trước khi đưa vào vận hành với bóng hoặc vật thể thật.
7. Tham khảo thêm
- Nếu bạn cần hướng dẫn chi tiết hơn về cập nhật firmware, kết nối phần mềm hoặc các bài tập nền tảng với ORC Control Hub, có thể xem tại: Làm quen với Control Hub
Last updated on