38. Cảm biến dò đường 5 mắt tích hợp nhận diện màu sắc
-
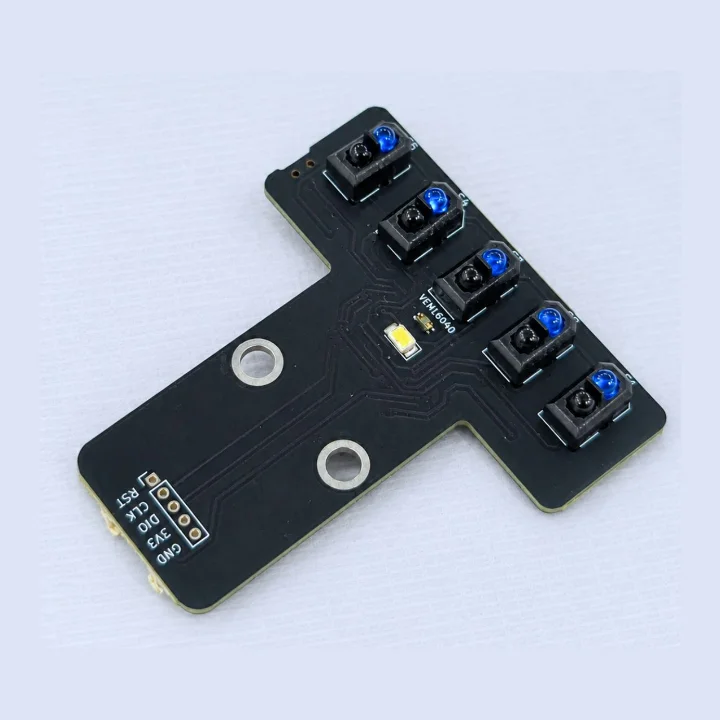
Cảm biến dò line 5 mắt là module cảm biến dành cho robot lập trình, giúp robot nhận biết và bám theo vạch đen trên nền trắng ở khoảng cách khoảng 10–20 mm. Module tích hợp thêm cảm biến màu sắc, giúp robot phát hiện các vùng màu hoặc nhãn màu trên sa bàn.
-
Module gồm 5 mắt cảm biến hồng ngoại, nút nhấn tự học ngưỡng nhận diện và đèn LED trắng hỗ trợ đọc màu, giao tiếp theo chuẩn I2C.
-
Ứng dụng: robot dò vạch đen, bám line; robot phát hiện vùng nguy hiểm hoặc khu vực cấm; robot nhận diện màu sắc trên sa bàn; robot giải mê cung; robot thực hiện nhiệm vụ theo tín hiệu màu; các dự án STEM, Robotics và cuộc thi robot.
1. Mua sản phẩm
Mua sản phẩm tại ohstem.vn (mã sản phẩm: OHM1586).
Bộ sản phẩm gồm: 01 cảm biến dò line 5 mắt tích hợp cảm biến màu sắc và 01 dây nối tín hiệu.
2. Thông số kỹ thuật
| Thông số | Giá trị |
|---|---|
| Số mắt dò | 5 mắt cảm biến hồng ngoại (TCRT5000) |
| Bề mặt nhận diện | Vạch đen trên nền trắng |
| Khoảng cách hoạt động | Khoảng 10–20 mm |
| Cảm biến màu | VEML6040, có đèn LED trắng siêu sáng ở mặt dưới hỗ trợ đọc màu |
| Tinh chỉnh | Nút nhấn tự học ngưỡng nhận diện giữa nền và vạch line |
| Vi điều khiển trên module | STM32G030 |
| Chuẩn giao tiếp | I2C |
| Địa chỉ I2C | 0x24 (cảm biến dò line), 0x10 (cảm biến màu VEML6040) |
| Bảo vệ | Bảo vệ ngược dòng |
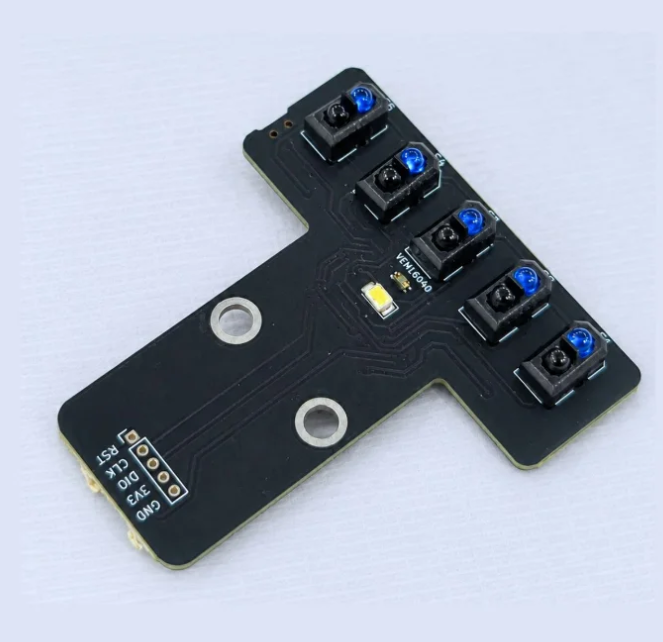
Lưu ý: Module có cảm biến màu VEML6040 dùng địa chỉ 0x10, trùng với module cảm biến màu VEML6040 bán rời. Không cắm chung hai module này trên cùng một bus I2C.
3. Kết nối
Cảm biến giao tiếp theo chuẩn I2C và dùng với các mạch được lập trình bằng thư viện ROBOTICS trên OhStem App, ví dụ mạch ORC Control Hub của robot xBot Evo.
- Dùng dây nối tín hiệu đi kèm, cắm cảm biến vào cổng Grove màu đỏ (I2C) bất kỳ trên ORC Control Hub:

Tinh chỉnh cảm biến bằng nút nhấn: khi đổi sang sa bàn khác hoặc điều kiện sử dụng thay đổi, chỉ cần nhấn nút trên module một lần để cảm biến tự học lại chênh lệch giữa nền và vạch line.
4. Hướng dẫn lập trình với OhStem App
- Bước 1: Chọn thiết bị Yolo UNO (ORC Control Hub chạy cùng firmware với Yolo UNO), vào mục Mở rộng và tải thư viện ROBOTICS (xem hướng dẫn chi tiết trong bài Kết nối và chương trình đầu tiên của xBot Evo).

- Bước 2: Sau khi tải thư viện, các khối lệnh của cảm biến nằm trong các danh mục sau:
Danh mục DÒ LINE → Cảm biến dò line 5 mắt
| Khối lệnh | Chức năng |
|---|---|
| cảm biến line 5 mắt S1 … S5 … | Kiểm tra trạng thái của cả 5 mắt (S1 là mắt ngoài cùng bên trái, S5 là mắt ngoài cùng bên phải) có đúng với tổ hợp đã chọn hay không. |
| cảm biến line 5 mắt đọc digital/analog tất cả/S1…S5 | Đọc giá trị của một mắt hoặc của tất cả các mắt, theo kiểu digital hoặc analog. |
| vị trí line 5 mắt (-100 trái .. 100 phải) | Trả về vị trí của vạch line so với cảm biến, từ -100 (lệch trái) đến 100 (lệch phải). |
| bật/tắt led trắng line 5 mắt | Bật hoặc tắt đèn LED trắng ở mặt dưới cảm biến. |
Trong danh mục DÒ LINE còn có các khối lệnh dò line có sẵn như dò line đến vạch ngang rồi …, dò line đến cuối vạch đen rồi …, quay … đến vạch đen rồi … và khối hiệu chuẩn cảm biến line 5 mắt (robot tự xoay) trong … giây.
Danh mục SENSOR → Cảm biến màu
| Khối lệnh | Chức năng |
|---|---|
| bật cảm biến màu | Bắt đầu đọc cảm biến màu. Đặt khối này một lần ở đầu chương trình, trước khi dùng khối phát hiện màu. |
| cảm biến màu phát hiện màu … | Trả về đúng/sai khi cảm biến nhìn thấy màu đã chọn (đỏ, vàng, xanh lá, xanh lơ, xanh dương, hồng thẫm). |
| cảm biến màu đọc … | Đọc độ sáng (lux), giá trị đỏ, giá trị xanh lá, giá trị xanh dương hoặc nhiệt độ màu. |
| cảm biến màu hiệu chỉnh màu … | Hiệu chỉnh cảm biến với màu đang đặt bên dưới cảm biến, gồm cả nền và vạch đen của sa bàn. |
- Bước 3: Tham khảo chương trình mẫu: mỗi khi nhấn nút BOOT, robot đi theo đường line đen cho đến khi gặp vạch đen ngang tiếp theo thì dừng lại.

Xem giải thích đầy đủ trong bài Bài 4: Robot dò đường của xBot Evo.
5. Lưu ý khi sử dụng
- Hiệu quả dò line phụ thuộc vào độ tương phản giữa vạch và nền sa bàn. Nên dùng vạch đen trên nền trắng để nhận diện ổn định nhất.
- Ánh sáng môi trường quá mạnh hoặc thay đổi liên tục có thể ảnh hưởng đến khả năng dò line và nhận diện màu.
- Khi thay đổi bề mặt sa bàn, hãy nhấn nút trên cảm biến để cảm biến tự học và tinh chỉnh lại ngưỡng nhận diện.
- Sản phẩm là module cảm biến, cần kết nối với bo mạch điều khiển và lập trình phù hợp để sử dụng trong robot.