OhStem App - Phần mềm lập trình › Api Move › robot.set_wheel_speed(speed_1, speed_2)/images/app/block-api/api-move/images/robot-5.pngOhStem App - Phần mềm lập trìnhTài liệu chungTham khảo khối lệnh
robot.set_wheel_speed(speed_1, speed_2)

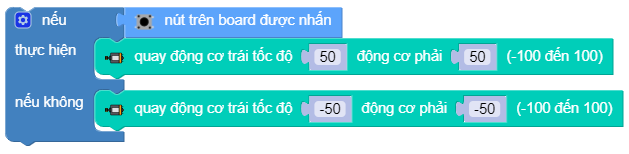
Điều khiển tốc độ độc lập của 2 động cơ M1 và M2, trong đó:
- speed_1 là tham số tốc độ của động cơ M1.
- speed_2 là tham số tốc độ của động cơ M2.
- speed_1 và speed_2 có phạm vi tham số là
-100 ~ 100. Số âm và số dương biểu thị chiều quay của động cơ.
Ví dụ
Last updated on